
 咨询客服
智能网联汽车大会,GISBox如何提供道路三维场景?
2026年10月22日 18:44
路面、路侧、周边环境,先分清谁为谁服务
2026 世界智能网联汽车大会 10 月 21 日至 23 日在北京亦庄举行,主题是“汇智聚能 网联无限”,焦点落在稳步迈进自动驾驶新时代。大会由工业和信息化部、交通运输部、北京市人民政府联合主办。会上讨论算法、芯片和车路云,落到工程现场,测试和演示都要先有一份可用的道路三维场景。场景不是把路扫一遍那么简单,路面几何、标线、路侧设施、周边建筑各有精度要求,也各有更新节奏。
1 一条路要记录哪些东西
1.1 路面与标线是核心
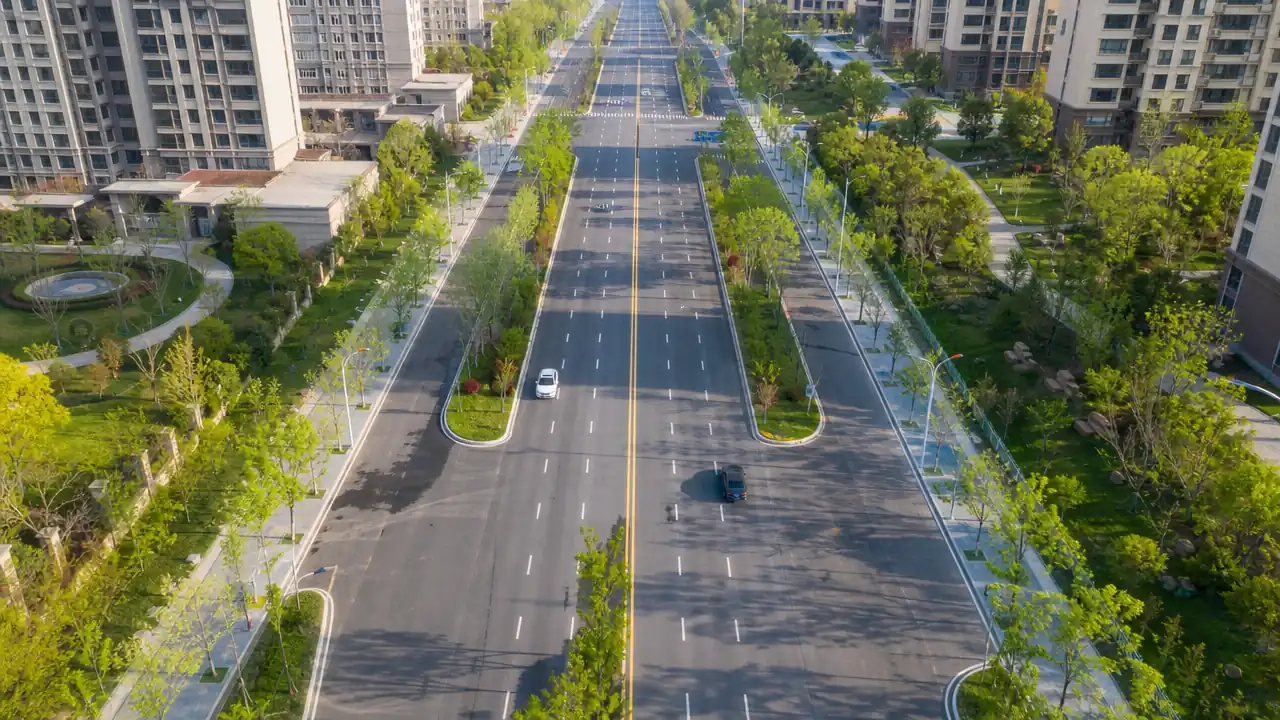
路面几何决定车辆能不能走,标线决定怎么走。车道宽度、路缘高度、坡度、转弯半径这些参数,仿真和测试都要用。标线的位置、颜色、虚实,直接影响感知和规控算法的输入。
现实里最容易出问题的是标线。新建道路的标线清晰,几次修补之后就会出现新旧叠加、颜色不一致。模型如果只按一次采集生成,过几个月就和现场对不上。标线图层最好单独维护,更新时只动这一层。
1.2 路侧设施与周边环境
信号灯、标志牌、龙门架、路侧单元、护栏,这些设施的位置和朝向,对车路协同演示很关键。周边建筑和绿化影响遮挡与通视,仿真里也需要。树木长得快,一年前后遮挡关系可能完全不同。
设施建模不必追求每个螺栓都清楚,轮廓、尺寸、安装高度和朝向准确更重要。朝向错了,信号灯的可见范围就会算错,演示时容易出洋相。
地下管线也该算进来。雨水、污水、燃气、电力这些管线埋在路上,改扩建时最先碰到。管线资料通常掌握在不同权属单位手里,精度和格式参差不齐。把它们叠加到道路场景中,不是为了展示,而是为了在施工和仿真前发现冲突。管线的平面位置和埋深要单独标注,不能和路面模型混成一层。
2 精度和新鲜度怎么权衡
2.1 场景精度要分级
1)用于宏观规划和路线展示,米级精度够用;2)用于仿真测试,路面和标线要到分米级,设施位置到厘米级更稳;3)用于感知算法验证,点云密度和纹理质量要单独评估。
不分级的结果通常是把所有数据都做到最高精度,成本翻几倍,加载还卡。按用途定精度,把钱花在关键路段上,更实际。
2.2 更新周期跟着道路变化走
道路不是静态资产。施工改道、标线重划、设施加装,都会让场景过期。建议建立变更台账,把道路施工计划、交通组织调整和场景更新挂钩。
没有变更信息,就只能靠定期重采。重采成本高,频率必然低,场景长期处于半过期状态。台账不复杂,能记录时间、路段和变更内容就够。
3 数据从哪里来
3.1 移动测量与无人机
移动测量车能快速获取路面点云和影像,效率高,适合主干道。无人机适合路口、匝道和建筑立面,视角灵活。两种数据精度和密度不同,融合前要统一坐标。
点云去噪是必要的。行人、车辆、临时围挡都会被扫进去,不清掉,模型里会留下鬼影。去噪要保留真实设施,别把细杆件和标志牌一起删了。
3.2 设计资料与竣工模型
新建或改扩建道路,设计单位手里有 CAD 和 BIM。这些资料几何准确,现势性好,适合作为路面和设施的骨架。设计模型和实际施工总有差异,交付前要用实测数据校核。
CAD 转三维、BIM 轻量化,属于另一条链路。DWG 切片、RVT 切片、IFC 切片在企业版中提供,通用模型切片在基础版中可用。具体走哪条,取决于资料格式和精度要求。
4 坐标统一与格式转换
4.1 坐标不统一,后面全白搭
道路项目常涉及城市坐标、国家坐标和施工坐标。三种坐标混用,模型叠上去就会错位。进场前确认投影、带号和中央经线,高程分清设计标高和大地高。
控制点要布在稳定位置,桥墩、路口转角、建筑墙角都比路面标线可靠。标线会被重划,控制点不会。用两个以上控制点复核,别只对一个。
高程同样容易出错。设计标高是基于道路纵断面,大地高是基于参考椭球,两者差一个高程异常值,几厘米到几十厘米都有可能。模型和设计资料对不上时,先查这个差值,再看平面。很多所谓“模型飘了”,其实是高程基准没换过来。
4.2 切片与服务发布
场景做成 3DTiles,前端加载才顺畅。影像做瓦片,地形做 terrain,矢量做 MVT 或 WMS、WMTS。OSGB 转 3DTiles、影像切片、地形切片、通用模型切片和点云切片,都在基础版范围内。
服务发布后要配权限。测试路段的数据可能涉及交通管理信息,不适合完全公开。内网演示和外网展示分开部署,访问范围按角色控制。
5 和仿真、车路云怎么衔接
5.1 给仿真提供空间底座
仿真系统需要路网、路面高程、车道连接关系、设施位置。三维场景能提供几何和纹理,车道拓扑通常由专门的仿真地图提供。两者要能对齐,否则车辆会在模型里悬空或穿模。
GISBox 能做的是把多源数据整理成统一坐标下的可加载场景,并发布为服务。交通流模型、传感器仿真、决策算法不在它的范围内。边界清楚,集成时少扯皮。
5.2 给路侧系统提供底图
路侧感知设备需要知道自己在哪、看的是哪一段。三维底图可以作为标定和可视化参考,帮助运维人员判断设备覆盖范围。它不是实时感知系统,也不替代标定流程。
把设备点位、视场角、安装高度做成图层,叠加在场景上,排查遮挡和盲区会直观很多。这类图层更新频率低,维护成本可控。
6 项目落地按什么顺序
6.1 准备清单
1)明确场景服务测试、演示还是运维;2)划定路段范围和精度等级;3)收集点云、影像、CAD 与 BIM 资料;4)确认数据授权,尤其是涉及交通管理的资料;5)统一平面坐标与高程基准;6)建立变更台账;7)先做一个路口试切,检查标线、设施和朝向;8)确定发布协议、权限和回读方式。
一个路口能暴露大部分问题:标线断线、设施悬空、建筑穿模、坐标偏移。试切成本低,全面返工成本高。
6.2 这些情况先别急着做
1)道路正在改扩建,现状随时变化,等方案稳定再采;2)没有控制点资料,坐标只能靠猜;3)数据涉及敏感设施且未获授权;4)需求只是几张效果图,用实景照片更快;5)没有运维团队,场景交付后无人更新。
三维场景是长期资产,不是一次性交付物。没有维护安排,再好的场景也会过期。
6.3 验收看什么
1)范围是否与合同一致;2)坐标和高程是否用已知点复核;3)标线、设施、建筑是否与现场一致;4)模型能否在目标前端顺畅加载;5)服务地址和权限是否可用;6)数据说明是否完整。
验收时让使用方自己操作一遍,比演示一遍更有说服力。演示走的都是熟路,实际操作才会碰到问题。
工业和信息化部对智能网联汽车产业的部署,可以在 工业和信息化部官网 查看。技术和产业在往前走,空间数据的活还是那些活,做扎实了才接得住。
常见问题(FAQ)
FAQ-1 道路场景一定要用激光点云吗
不一定。仿真和展示可以用倾斜摄影加设计模型,成本更低。需要精确量算路面高程、净空和设施位置时,点云更可靠。按用途选,不必一刀切。
FAQ-2 标线变化频繁怎么办
把标线单独成层,建立变更记录,更新时只替换这一层。场景其他部分保持稳定,维护成本会低很多。标线与现场不一致,比模型粗糙更影响使用。
FAQ-3 能和仿真软件直接对接吗
三维场景通常以 3DTiles、地形和影像服务的形式提供,仿真软件是否支持这些协议,要看具体产品。车道拓扑、交通规则一般由仿真侧维护,两边通过坐标对齐。
FAQ-4 基础版能做完吗
路面和设施的通用模型切片、点云切片、影像与地形切片、服务分发,基础版可以覆盖。DWG、RVT、IFC 切片需要企业版。先用基础版跑通一个路口,再按缺口补版本。
道路三维场景做得好不好,不看模型多漂亮,看它能不能支撑测试、演示和运维的具体问题。
格式支持和操作步骤可以在 GISBox 图文教程 核对,示例数据在 素材广场 可以找到,想先试跑可以从 下载页 获取基础版。
【内容与技术说明】
本文由GISBox产品团队整理发布,内容由AI工具辅助生成并经团队人工核验。
因产品版本持续迭代,具体功能、参数与免费范围以GISBox官方文档为准。
如有技术疑问或内容勘误,欢迎通过support@gisbox.com反馈。
最后核校:2026-10-22。